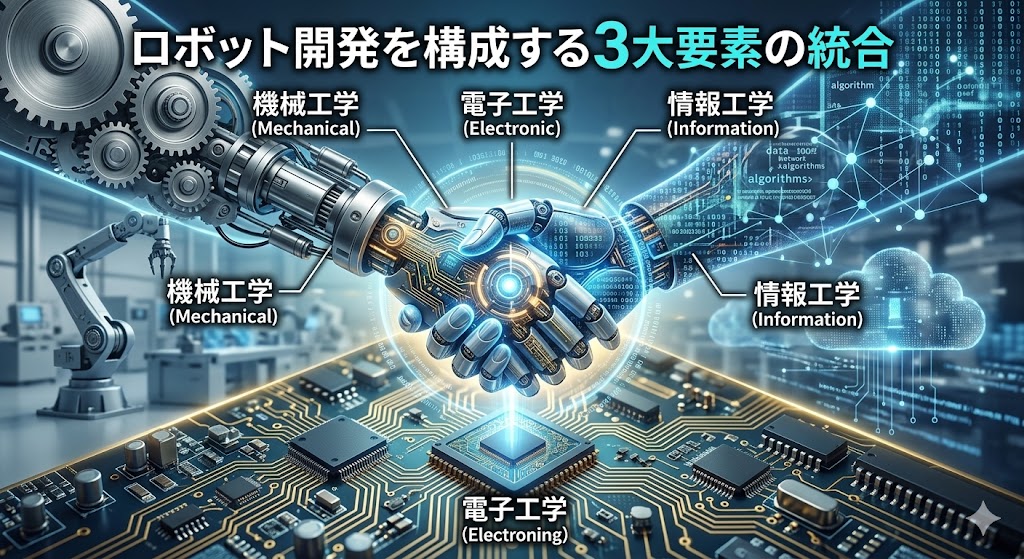
ロボットは単なる「機械」ではありません。強靭な「体(機械)」、エネルギーを運ぶ「神経(電子)」、そして的確な判断を下す「脳(情報)」の3つが、1ミリの狂いもなく連携して初めて、命を吹き込まれたように動き出します。この3要素の統合を「メカトロニクス」と呼びます。
本稿では、ロボット開発に不可欠なこれら3つの学問領域の役割を整理し、それらがどのように結びついて一つのシステム(統合体)になるのか、そのプロセスを分かりやすく解説します。
目次
ロボットを形作る「3大要素」の役割−1
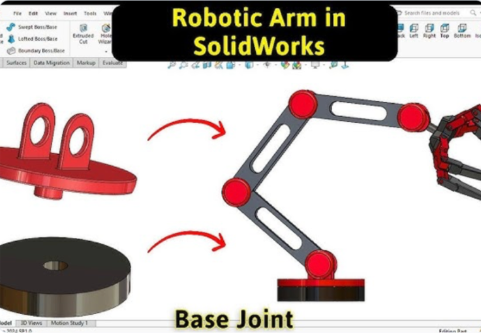
機械工学(Mechanical Engineering)=「体・骨格・筋肉」
ロボットの物理的な構造を担当します。
- 役割: 重いものを持ち上げる強度、狭い場所を通るサイズ、滑らかな関節の動きを実現すること。
- 主要技術: リンク機構、歯車(ギヤ)、減速機、材料選定(カーボンやアルミなど)、CADによる設計。
- 重要性: どれだけ賢いAIがあっても、体(機械)の設計が悪いと、思い通りに物理空間を動くことはできません。
ロボットを形作る「3大要素」の役割−2
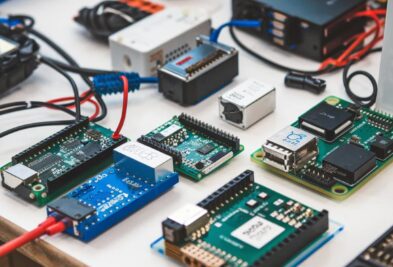
電子工学(Electronic Engineering)=「神経系・血管」
ロボットにエネルギーを供給し、情報を伝達します。
- 役割: モーターを回すための電力制御、センサーからの微弱な信号の読み取り、基板設計。
- 主要技術: モータードライバー、各種センサー、リチウムイオン電池、配線、ノイズ対策。
- 重要性: 電子回路は、脳(ソフト)の命令を体(機械)に伝えるための「実行部」であり、ここが途切れるとロボットは動かなくなります。
ロボットを形作る「3大要素」の役割−3
情報工学(Information Engineering)=「脳・知能」
ロボットの判断ロジックを司ります。
- 役割: センサーから得た情報から周囲の状況を判断し、次にどう動くべきか命令を出すこと。
- 主要技術: プログラミング言語(C++/Python)、制御アルゴリズム(PID制御など)、AI/機械学習、ROS。
- 重要性: 情報工学によって、ロボットは単なる「自動機」から、環境に合わせて自ら考える「自律型ロボット」へと進化します。
統合のメカニズム(センス・シンク・アクト)
これら3要素が統合される際、ロボットの内部では常に以下のサイクルが回っています。
| ステップ | 名称 | 担当領域 | 具体的な処理内容 |
| 1 | SENSE(感知) | 電子・情報 | センサーが周囲の距離や温度を電気信号として読み取る。 |
| 2 | THINK(判断) | 情報 | マイコン(脳)が信号を解析し、最適な動作を計算する。 |
| 3 | ACT (実行) | 電子・機械 | 計算結果に基づきモーターに電流を流し、関節を動かす。 |
まとめ
ロボット開発の成功は、個別の要素(機械だけ、ソフトだけ)を磨くことではなく、それらの「インターフェース(接続部分)」をいかに最適化するかにかかっています。
次回、第4章(https://www.emdustrial.net/2026/06/30/automation-trigger/) では、これらの技術を実際の製造現場のどこに投入すべきか、その「自動化のトリガー(きっかけ)」を見つける分析手法について解説します。
